

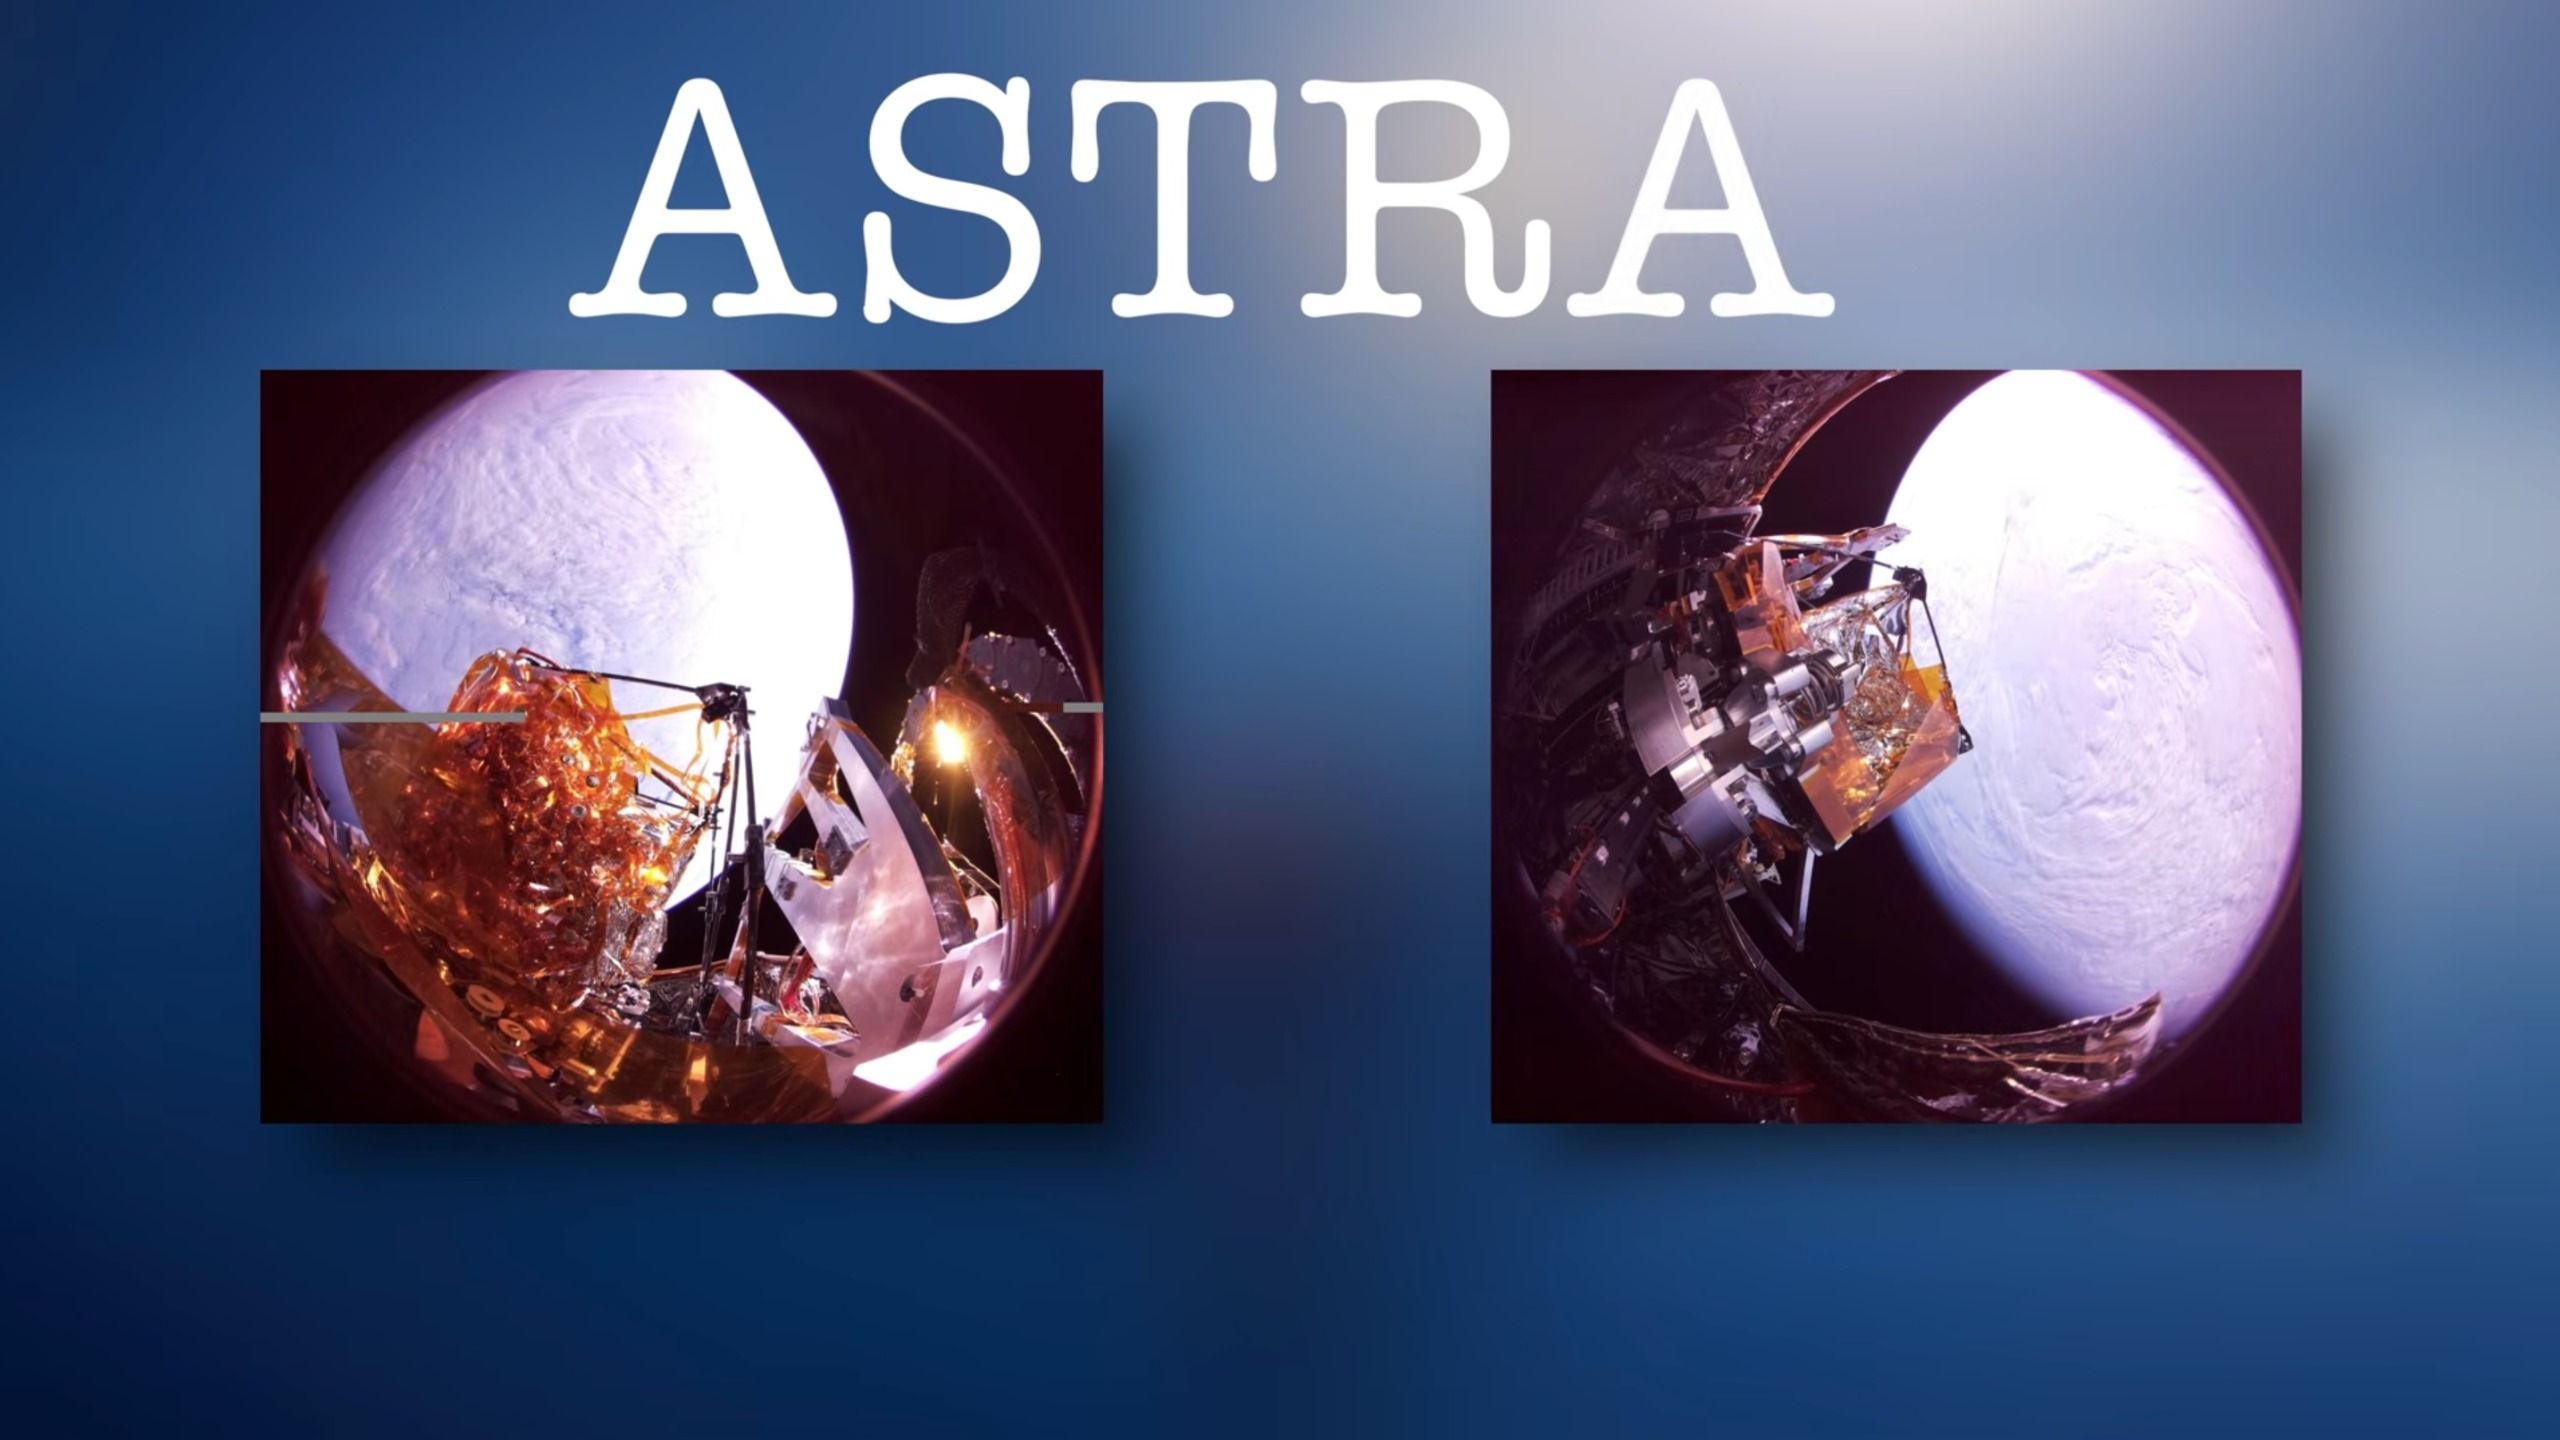
Um robô acabou de jogar Tinkertoys no espaço, montando a primeira estrutura de satélite já feita sem que um humano tocasse nos controles.
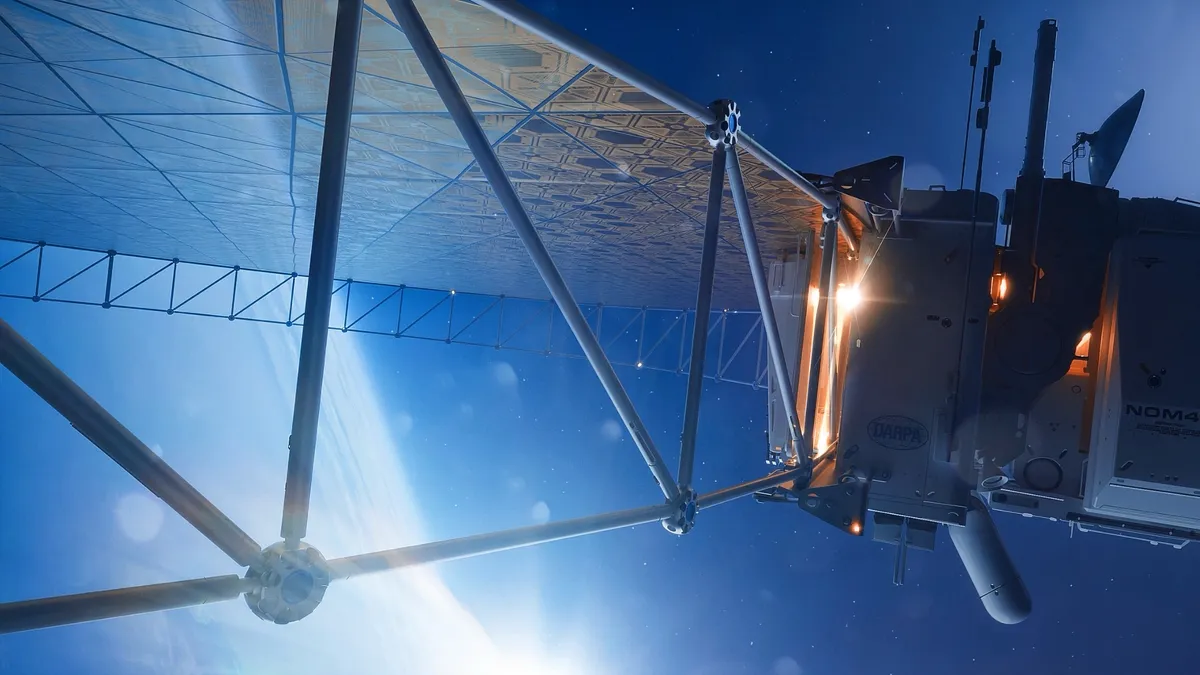
O projeto financiado pela DARPA viu um “construtor de treliça” robótico criar uma antena reflexiva usando filme Kapton, tubos de fibra composta e juntas de alumínio. As implicações são enormes para missões futuras, abrindo potencialmente novas possibilidades para construir — ou consertar — satélites na fronteira final.
“Esta é a primeira vez que uma estrutura é autonomamente construído no espaço“, Sergio Pellegrino, professor de engenharia aeroespacial e civil do Instituto de Tecnologia da Califórnia (Caltech), disse em um declaração em 5 de novembro.
A necessidade de tais naves espaciais provavelmente aumentará substancialmente no futuro, à medida que as empresas montam megaconstelações gigantes para comunicações por telefone celular, Computadores de IA e outros fins. Na verdade, a bola já está rolando em projetos tão ambiciosos, gerando entusiasmo suficiente para que startups espaciais em todo o mundo angariem um recorde de US$ 20,8 bilhões somente no terceiro trimestre de 2026.
Qualquer coisa que seja lançada a bordo de um foguete é limitado pelo tamanho da carenagem do veículo – o cone do nariz que protege as cargas úteis durante sua viagem ao espaço. No espaço, porém, a capacidade de expansão é praticamente infinita – tendo em conta, claro, as restrições de engenharia e de financiamento.
Montagem de estruturas roboticamente Terra poderia, portanto, ser revolucionário, dizem os defensores. E o marco recente foi um passo nessa direção.
“Este trabalho pode ser útil não só para a astronomia e a astrofísica, mas também para as comunicações e outras áreas, como a construção de painéis solares muito grandes para energia solar espacial“, disse Pellegrino, líder da equipe do projeto de construção de treliças, uma missão de demonstração da Caltech chamada Autonomous In-Space Tensioned Reflector Assembly (ASTRA).
ASTRA construiu uma estrutura de 1,4 metros de largura (4,5 pés) em órbita. Essa é uma conquista impressionante, mas apenas arranha a superfície do que a DARPA deseja realizar por meio de um programa que chama de Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design, ou NOM4D, para abreviar.
“O objetivo do NOM4D é permitir a construção eficiente e escalável de estruturas muito grandes no espaço”, disse Andrew Detor, gerente do programa NOM4D, em um comunicado. Declaração da DARPA de 5 de novembro.
“Por ‘muito grande’ quero dizer centenas de metros ou quilômetros em escala. Nada que se aproxime dessa escala pode ser alcançado hoje”, acrescentou Detor.
O ASTRA foi uma demonstração, permitindo aos pesquisadores marcar caixas e identificar obstáculos antes de almejar um objetivo maior. E a equipe enfrentou problemas – especificamente limitações de tempo, que os impediram de construir seções adicionais da antena. Ainda assim, os pesquisadores conseguiram comprovar a terceira fase de um projeto maior da DARPA.
A equipe de Pellegrino completou as duas fases anteriores – definir a missão e testar o hardware em laboratório – antes de enviar a carga útil do ASTRA para a empresa de voos espaciais Momentus, Inc. para integração em seu rebocador espacial Vigoride 7. O Vigoride 7 foi lançado em 30 de março, junto com muitas outras cargas úteis, a bordo do SpaceX Transportador-16 missão de compartilhamento de carona.
O ASTRA voou com duas seções pré-construídas de uma treliça, um “manipulador” robótico e peças para fazer o resto da treliça no espaço. Em breves janelas de comunicação totalizando 15 minutos por dia, os engenheiros enviavam comandos e verificavam o progresso do robô enquanto ele pegava as coisas, as preparava no lugar certo e executava a construção em uma placa de montagem.
A equipe superou muitas “pequenas surpresas” no caminho, mas não conseguiu terminar toda a treliça a tempo. Mesmo assim, Pellegrino classificou o esforço como um sucesso.
“Desenvolver uma carga desta complexidade em um prazo tão curto foi uma tarefa enorme para nossa pequena equipe”, disse ele.
Olhando para o futuro, ele tem esperança de que robôs será capaz de construir espelhos telescópicos maiores para observatórios observarem mais profundamente o espaço, bem como estruturas mais avançadas para radiotelescópios ouvirem sinais distantes.
NOM4D também está apoiando um projeto da Universidade de Illinois Urbana-Champaign, mas esse será realizado no Estação Espacial Internacionalcom foco em como endurecer tubos de carbono em órbita.
