

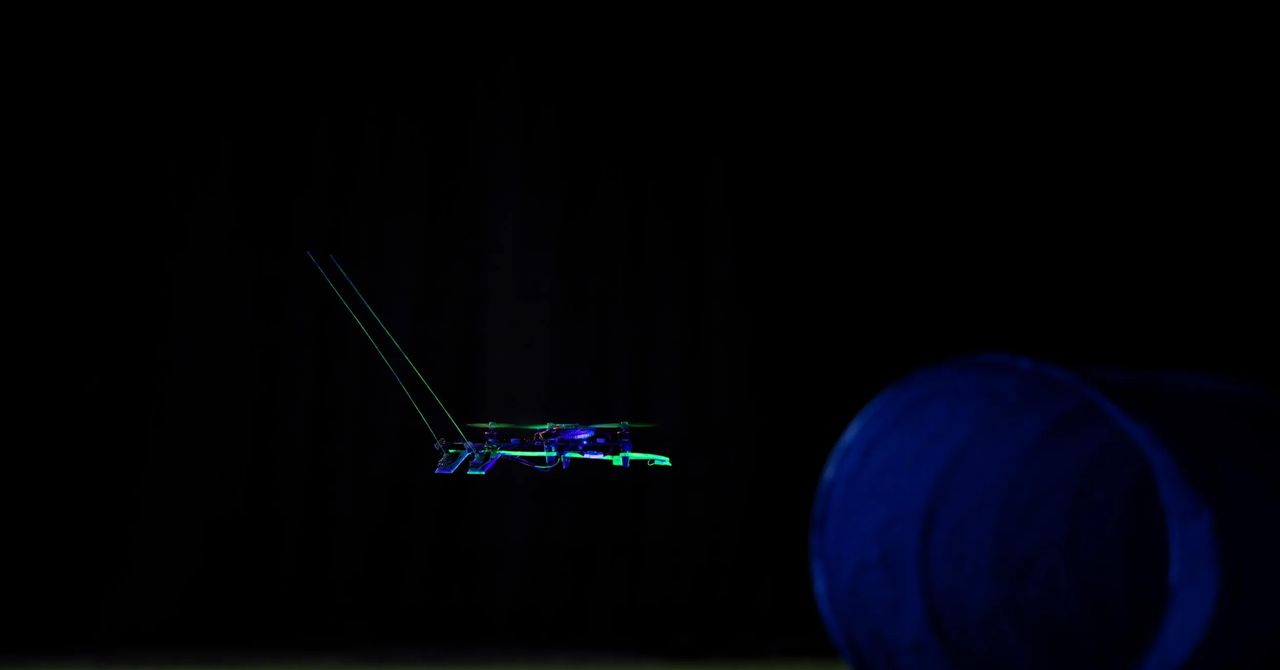
Os “bigodes” que Hamaza e sua equipe criaram para o drone consistem em delicados fios feitos de níquel-titânio, cada um medindo 0,4 milímetros de diâmetro – aproximadamente a espessura de quatro folhas de papel. As antenas, porém, eram mais longas que o próprio drone. A um drone do tamanho da palma da mão, os pesquisadores anexaram dois bigodes, cada um com quase 20 centímetros de comprimento, com três pequenos sensores de pressão na base. Estes podem avaliar a curvatura dos fios, a partir dos quais o drone estima a sua distância e posição em relação às barreiras próximas. Todos os cálculos necessários para esta navegação são processados por um microcontrolador a bordo do drone, sem depender de um computador externo.
Pode não parecer muito complicado, mas até mesmo determinar o ângulo de montagem dos fios foi um desafio. Animais que navegam pelo bigode geralmente não voa. Ter uma saliência longa, mesmo que muito leve e delicada, pode tornar o drone instável. Ao se moverem ao longo de uma parede, os pesquisadores observaram que a resistência do bigode poderia fazer com que o drone girasse e caísse.
Os pesquisadores compararam um total de 72 voos, testando seis ângulos diferentes em três velocidades diferentes. O drone voou sem grandes incidentes quando os bigodes foram montados em 30 graus, 45 graus e 60 graus. Destes, o ângulo de 45 graus foi adotado por resultar no menor desvio na orientação do drone. Eles também levaram em consideração o fato de que um ângulo de 60 graus reduz o alcance de detecção frontal.
Os pesquisadores também encontraram vários obstáculos no processamento das informações captadas pelos bigodes. Uma delas era distinguir entre sinais de contato reais e perturbações causadas pelo próprio drone, como vibrações das hélices. Mesmo ao filtrar esse ruído, cerca de 38% das detecções do drone foram falsos positivos.
O problema parecia ser o desvio, um fenômeno em que as leituras dos sensores mudam gradualmente com o tempo. A equipe de pesquisa, portanto, desenvolveu um algoritmo de correção que estima continuamente a tendência de desvios ao longo do tempo – com base nas leituras dos sensores quando o drone não está tocando em nada – durante o vôo. Quando combinados com o filtro, os falsos positivos caíram para 0%.
