


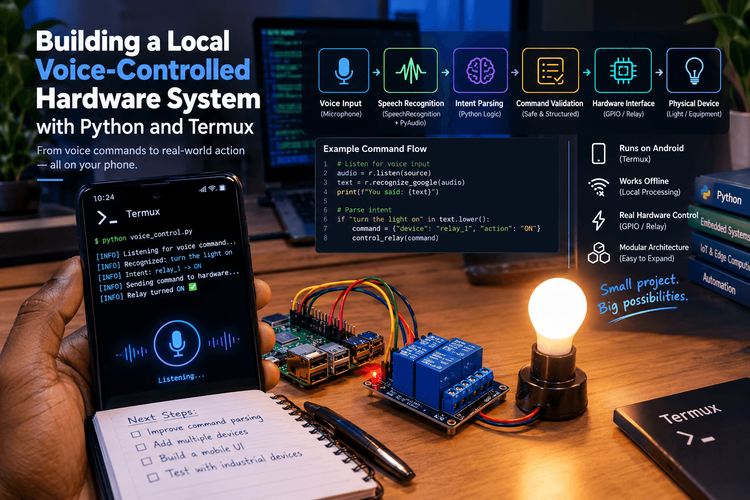
O que aprendi ao experimentar comandos de voz, processamento de borda e hardware físico.
Eu queria construir algo que conectasse o software ao mundo físico.
Não é outro chatbot.
Não é outro aplicativo da web.
Algo onde eu pudesse falar um comando e fazer com que o software transformasse esse comando em uma ação em hardware real.
Isso me levou a um experimento simples:
Posso usar um telefone Android executando Termux como parte de um sistema de hardware local controlado por voz?
A resposta me levou a uma combinação interessante de Python, reconhecimento de fala, computação de ponta e controle de hardware.
A ideia
O conceito é simples.
Eu falo um comando como:
“Ligue o relé.
O sistema deve transformar essa frase em uma instrução estruturada e passá-la para uma camada de controle de hardware.
A arquitetura básica é assim:
Voz
Reconhecimento de fala
Análise de intenção
Validação de comando
Interface de Hardware
Relé / Dispositivo
O que parece ser uma ação simples é, na verdade, vários problemas de software diferentes.
É isso que torna o projeto interessante.
Por que Termux?
Escolhi o Termux porque me oferece uma maneira prática de experimentar um ambiente de linha de comando semelhante ao Linux diretamente no Android.
Meu telefone já possui várias coisas que um sistema de ponta precisa:
O que parece ser uma ação simples é, na verdade, vários problemas de software diferentes.
É isso que torna o projeto interessante.
- Um processador
- Memória
- Microfone
- Palestrante
- Armazenar
- Bateria
- Conectividade de rede
Em vez de tratar o telefone apenas como uma interface de usuário, estou fazendo experiências com ele como um nó de computação.
Python então se torna a cola entre as diferentes partes do sistema.
É para explorar quanto processamento útil pode acontecer localmente antes que um comando precise chegar a outro dispositivo.
Da linguagem natural a um comando determinístico
É aqui que o projeto fica mais interessante.
Os humanos se comunicam com uma linguagem flexível.
O hardware precisa de instruções precisas.
Por exemplo:
“Você poderia ligar o relé?”
Um humano entende a intenção imediatamente.
Uma interface de hardware não deveria entender todas as variações possíveis dessa frase.
Em vez disso, o software pode converter a fala reconhecida numa representação estruturada:
dispositivo = relé_1
ação = LIGADO
Agora a camada de hardware tem algo previsível para trabalhar.
Essa separação é importante.
A camada de processamento de voz pode lidar com a linguagem natural.
A camada de hardware pode lidar com comandos determinísticos.
Isso torna o sistema mais fácil de raciocinar e testar.
O sistema precisa de um limite de segurança
Uma lição que estou aprendendo é que o reconhecimento de voz não deve ser automaticamente igual à execução do hardware.
O reconhecimento de fala pode cometer erros.
Um comando pode ser ambíguo.
Um microfone pode captar ruído de fundo.
O usuário pode dizer algo que o sistema não entende.
Então, quero que a arquitetura inclua um estágio de validação:
- Discurso
- Texto reconhecido
- Intenção
- Validação
- CommandHardwareApp aprovado
Por exemplo, se o sistema suportar apenas relé_1 e relé_2, um dispositivo desconhecido não deverá simplesmente ser passado para a camada de hardware.
O comando deve ser rejeitado ou devolvido para esclarecimentos.
Isso pode parecer uma complexidade extra, mas quando o software começa a controlar os dispositivos físicos, o comportamento previsível se torna muito mais importante.
Para meus experimentos, estou mantendo o lado do hardware apropriado para configurações isoladas e de baixa tensão, em vez de conectar um protótipo diretamente à rede elétrica perigosa.
Por que processamento local?
Uma das razões pelas quais estou interessado nesta arquitetura é que ela altera o modelo de dependência.
Um sistema baseado em nuvem pode ser parecido com:
- Dispositivo
- Internet
- Serviço em nuvem
- Processamento
- Internet
- Dispositivo
Um sistema de borda local pode potencialmente parecer mais com:
- Dispositivo
- Processamento Local
- Hardware
- Decisão
Isso não significa que a computação em nuvem seja ruim.
Os serviços em nuvem são extremamente úteis para muitas aplicações.
Mas nem toda operação precisa sair do aparelho
Para algumas tarefas, o processamento local pode reduzir a dependência da conectividade e manter o processamento mais próximo do local onde a ação acontece.
Essa é a ideia que estou explorando.
Onde a IA funciona
Não quero adicionar IA simplesmente porque o projeto contém a palavra “AI”.
A questão interessante é:
Onde a inteligência realmente agrega valor?
Um comando básico como:
“Ligue o relé um.”
não requer necessariamente um grande modelo de linguagem.
Um analisador determinístico pode ser suficiente.
Mas interações mais complicadas poderiam eventualmente exigir uma camada de intenção mais capaz.
Por exemplo:
Estou saindo da sala. Desligue o equipamento que não preciso.”
Agora o sistema precisa de mais contexto.
Qual equipamento?
O que significa “não precisa”?
O que está em execução atualmente?
Que regras devem ser aplicadas?
É aí que uma camada de coordenação inteligente pode se tornar útil.
A IA não deve substituir o controle determinístico de hardware.
Deve ajudar a interpretar a intenção de nível superior e, em seguida, entregar uma instrução validada ao sistema de controle.
Pensando no Coordenador de Agente de Borda
Este experimento também está influenciando uma arquitetura mais ampla que chamo de Coordenador de Agente de Borda EAC).
A ideia é separar (EAC).
A ideia é separar a inteligência do controle específico do dispositivo.
Uma versão simplificada poderia ser assim:
┌──────────────┐
Entrada de voz │
└──────┬───────┘
↓
┌──────────────┐
Camada de intenção │
└──────┬───────┘
↓
┌──────────────┐
EAC │
└──────┬───────┘
↓
┌─────────┴─────────┐
↓
Dispositivo de relé ↓
Outro dispositivo
A interface de voz se torna uma entrada.
Outras entradas poderiam eventualmente incluir uma aplicação, uma regra de automação, um evento de sensor ou outro agente de software.
O coordenador determina o que deve acontecer.
A interface do dispositivo determina como essa ação é executada fisicamente.
Essa separação me dá espaço para expandir o sistema sem reconstruir tudo do zero.
O que estou aprendendo com o projeto
A parte mais valiosa não é fazer com que um relé comute.
É compreender a fronteira entre software e hardware.
O software trata de:
- Linguagem
- Intenção
- Validação
- Estado
- Erros
- Lógica
O hardware lida com:
- Sinais
- Tensão
- Tempo
- Dispositivos físicos
- Restrições elétricas
A engenharia interessante acontece no meio.
Uma frase se torna um dado estruturado.
Os dados estruturados tornam-se um comando.
Um comando se torna um sinal de controle.
E um sinal de controle produz um resultado físico.
Essa é a ponte que estou interessado em construir.
O que vem a seguir
Ainda estou experimentando o sistema.
As próximas etapas são para tornar o pipeline mais confiável:
- Melhor análise de comando
- Limpar estados do dispositivo
- Tratamento de erros
- Registro local
- Feedback de hardware
- Suporte a vários dispositivos
- Esquemas de comando mais estruturados
Eventualmente, gostaria de ver até onde essa arquitetura pode ir sem exigir conectividade constante na nuvem.
Por enquanto, estou começando com algo muito menor:
Um telefone. Termux. Pitão. Um comando de voz. E uma peça de hardware.
Um telefone. Termux. Pitão. Um comando de voz. E uma peça de hardware.
Não é um sistema industrial acabado.
É um projeto de aprendizagem.
Mas às vezes é assim que os sistemas maiores começam.
O que você construiria?
Se você tivesse um telefone capaz de executar código Python local e um pequeno dispositivo de hardware que pudesse controlar com segurança, o que você automatizaria com sua voz?
Eu estaria interessado em saber o que outros desenvolvedores construiriam com esse tipo de arquitetura de ponta.
